


2. 武汉科技大学 汽车与交通工程学院, 武汉 430081;
3. 清华大学苏州汽车研究院(相城), 苏州 215299;
4. 清华大学 汽车安全与节能国家重点实验室, 北京 100084;
5. 香港理工大学 土木及环境工程学系, 香港 999077
2. School of Automobile and Traffic Engineering, Wuhan University of Science and Technology, Wuhan 430081, China;
3. Suzhou Automotive Research Institute (Xiangcheng), Tsinghua University Suzhou, 215299, China;
4. State Key Laboratory of Automotive Safety and Energy, Tsinghua University, Beijing 100084, China;
5. Department of Civil and Environmental Engineering, The Hong Kong Polytechnic University, Hong Kong 999077, China
据不完全的数据统计,每年中国因为交通事故而导致死亡的人数大约为10万。其中,车辆的碰撞事故占据着很大的比例。随着交通事故的增多,人们开始意识到提高车辆主动安全性能的重要意义。各国的汽车技术研究、测评组织开始研究主动避撞系统,并逐渐将主动避撞系统纳入评价新车主动安全的标准[1]。
安装自动紧急制动(autonomous emergency braking,AEB)系统的车辆可以避免27%交通事故的发生[2]。传统的AEB主要是通过毫米波雷达、激光雷达、单目/双目摄像头等传感器来感知车辆间的相对距离,通过一定的决策和控制过程来实现避撞功能。安全距离模型是AEB研究的重点,Dai等[3]为了获得能够反映驾驶员主观感觉的安全预警距离,基于实际制动过程中的车辆动态过程,提出了改进的安全预警距离模型。Chen等[4]考虑车辆的制动性能和环境车的运动状态提出了一种避免追尾碰撞的新模型,使用CarSim和Simulink软件进行协同仿真,模拟了3种典型的交通场景以验证模型。于佳等[5]将驾驶员反应时间引入到安全距离模型中,并考虑疲劳程度、驾驶员年龄、驾驶里程等因素对安全距离模型和反应时间模型进行了研究。陆阳等[6]研究了车辆避撞的最小安全距离、两车运行速度、道路参数,建立了考虑前车运动状态差异的安全距离模型。Guo等[7]为了提高商用车AEB系统的自适应性能,提出了一种基于车辆行驶工况的商用车AEB系统控制策略。
然而,当前的AEB大多是通过车载传感器感知周围的环境,车载传感器一般存在以下的问题:激光雷达成本高昂,遇到烟雾介质以及雨雪天气表现一般;毫米波雷达受长距离能量损耗的制约,只能感知到短距离内障碍物;单目/双目摄像头受天气环境等客观因素影响较大,例如夜晚、能见度降低的天气导致观察距离变小等。在交叉口路段,道路交通环境复杂,特别是商用车有较大的视野盲区,其车载传感器的功能受到了很大的限制,仅仅依靠车载传感器,难以进行可靠的避撞决策和控制。
近年来发展迅速的车联网系统为上述问题提供了很好的解决方案[8]。车联网(vehicle to everything,V2X)系统通过传感器感知人-车-路的方式,对交通状态进行全方位收集,并实现人-车-路之间的信息互通及协调配合,最后达到改善道路交通安全、提高道路车辆通行率等目标[9]。V2X系统可以分为感知层、网络层和应用层[10],感知层主要是通过传感器和定位算法等获取汽车及周边的相关信息[11],网络层对收集的数据进行处理和传输,最后反馈给应用层为汽车网络使用者提供多种服务。
本文提出了一种基于不安全控制行为分析的商用车AEB决策系统优化方法。首先,通过实车测试获取车-车通信在不同工况下的通信时延值。然后,使用该值对车辆的速度、位移和坐标等参数进行补偿修正,消除通信时延对系统决策造成的影响,从而提高AEB系统在运行时的控制精度。最后,研究交叉口路段自动紧急制动策略,将两车的轮廓投影到一个坐标系上,通过检测两车在坐标轴上的投影是否同时重叠来判断两车是否存在碰撞危险。在两车即将碰撞时控制本车以最大的制动减速度紧急制动,避免碰撞的发生。
1 AEB系统决策优化方法AEB系统用于机动车在特定的非自适应巡航情况下行驶,如果遇到可能发生危险的突发情况,当与周边车辆或路上行人等的直线距离小于绝对安全直线距离时,可主动进行车辆制动,避免或减少发生追尾等严重碰撞交通事故的可能性。
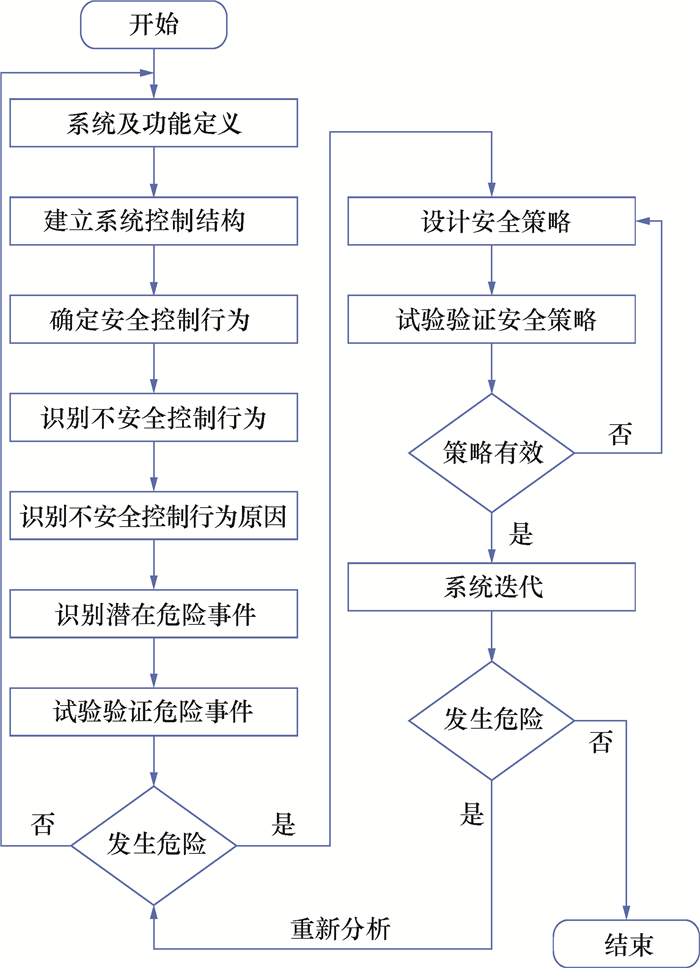
商用车比乘用车载重更大,制动惯性更大,制动距离更远,视野盲区更大,而且商用车AEB系统运行程序场景的复杂程度更高[12],所以商用车AEB系统需要更加精准、安全和可靠[7],但是典型架构设计的AEB系统由于感知和信息传输的限制在交叉口等复杂的情景下容易发生决策失误。基于STPA方法[13],结合AEB系统的特点,本文提出一种面向商用车AEB系统的决策优化方法,如图 1所示。
|
| 图 1 决策优化方法结构示意图 |
2 AEB系统安全分析
AEB系统功能的实现一般分为3个阶段:报警、制动准备、制动。平时情况并不危险,系统不做出反应。当情况已经十分危险时,进入报警阶段,安全距离报警会被触发。但系统仍无法精确判断驾驶员意图,此时会进入制动准备阶段,触发制动系统准备。例如,正常行驶状态下刹车片与刹车盘存在间隙,此时该“间隙状态”就不再存在,为驾驶员制动做好充足准备,但不会触发自动紧急制动。当进入制动阶段后,系统会做出主动反应如降低发动机动力输出、紧急制动等,从而避免事故发生。
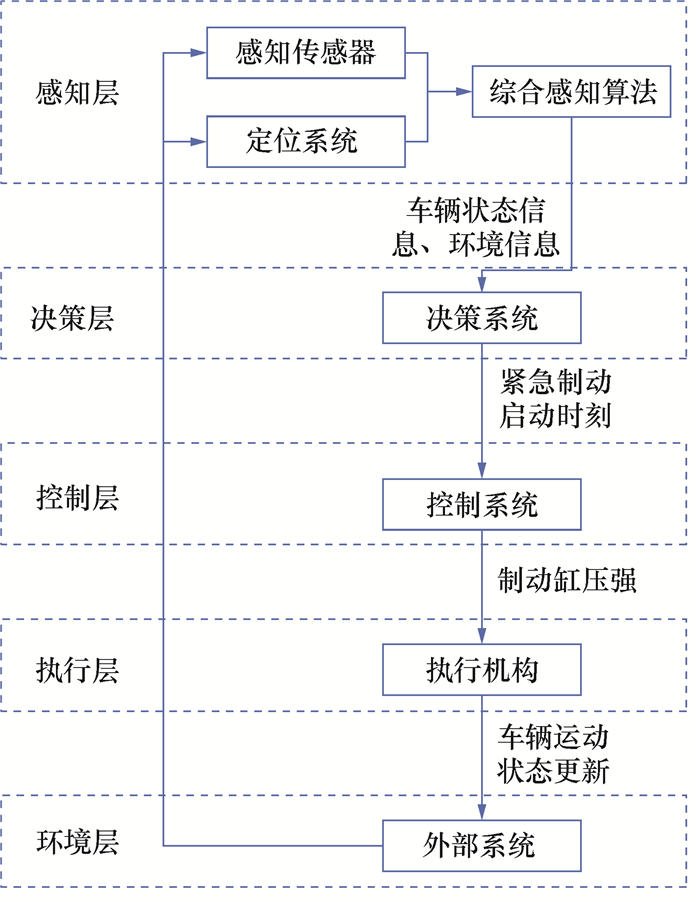
2.1 系统架构AEB系统包含一个可控的基本结构,包含感知层、决策层、控制层、执行层和环境层共5个层次,如图 2所示。感知层通过车辆带有的检测传感器感知环境层所存在需要的信息,处理后作为决策层选用的输入,控制层将决策层的输出转化为执行层可操作的指令,执行层控制车辆运动并与环境层进行交互。
|
| 图 2 AEB系统基本结构 |
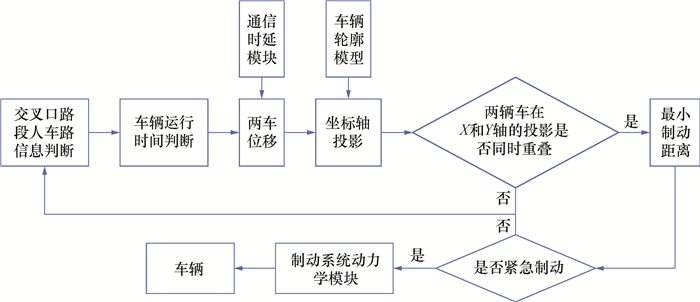
图 3为AEB的运行逻辑框架示意图,根据两车之间的最小安全距离和两车之间的当前车间距离确定自动紧急制动的时机,当两车车间距离等于确定的最小安全距离时,系统即启动自动制动。制动系统动力学模块根据车辆的最大制动减速度以及所使用的车辆的车身结构参数计算得到车辆车轮的主缸制动压力,实现对车辆的制动控制。通过交叉口两车的位置、车速及加速度判断两车是否存在碰撞危险,若存在碰撞危险则在紧急时刻控制车辆自动制动。通信时延模块是计算车载通信设备在进行车-车通信时存在的通信延迟时间。
|
| 图 3 系统整体模型框架 |
2.2 确定关键安全控制行为
从图 2可以确定,安全的关键在于控制行为即直接与环境交互的指令。依据是否直接与现实环境交互,图 2中的5个层级可以分为物理层和逻辑层。物理层包括执行层和环境层;逻辑层包括感知层、决策层和控制层。一般情况下,物理层中容易产生导致交通事故的不安全行为,直接原因是逻辑层指令对于物理层的影响。如果逻辑层发出了不正确的指令,则会导致事故发生的概率增大。
2.3 识别不安全控制行为通过考察安全控制行为的错误模式,识别不安全控制行为。表 1描述了根据STPA的分类基础知识得出的4类错误选择模式[14]:1) M1表示未能提供需要的控制信号;2) M2表示提供了不应该由该层级提供的控制信号;3) M3表示提供控制信号的时间太早;4) M4表示提供控制信号的时间太晚。
| 不安全控制行为 | 原因类别 | 原因内容 |
| M1 | CR1、CR2、CR3.3 | R1:对本车和交通环境的感知不准确 R2:做出了正确的决策,但是由于传输错误,影响决策信息的发送 |
| M2 | CR1、CR2 | R1:对本车和交通环境的感知不准确 |
| M3 | CR3.1、CR3.2 | R3:决策转移逻辑有漏洞 R4:决策转移阈值设置不合理 |
| M4 | CR3.1、CR3.2、CR3.3 | R2:做出了正确的决策,但是由于传输错误,影响决策信息的发送 R3:决策转移逻辑有漏洞 R4:决策转移阈值设置不合理 |
2.4 分析不安全控制行为原因
考察控制架构中决策层的信息分布可知,最后的结果与决策系统本身、传感器得到的环境信息和传感器得到的定位导航信息这3个方面相关联。因此不安全控制行为的原因可被归纳为以下3个类别[11],如表 1所示,记为CR(category of reason):
1) CR1表示决策系统无法正确感知周围交通环境相关信息:感知层出现问题,未提供给无误的环境信息;提供了无误的信息,但数据传输出现问题。
2) CR2表示决策系统无法正确感知自车的位置与速度信息:感知层未提供正确的车辆状态信息;提供了无误的信息,但数据传输出现问题。
3) CR3表示决策系统自身存在安全问题:CR3.1表示状态转移条件有漏洞;CR3.2表示转移条件过于敏感引起状态振荡,在2个或多个状态之间频繁切换;CR3.3表示决策系统计算得到了正确的输出,但输出通道上存在干扰、时延等问题,导致最终输出的信号与预期结果不一致。
2.5 识别潜在危险事件参照具体分析获得的危险控制行为和其发生原因,作为构建隐含不安全事件的基础,包括不安全控制行为、不安全控制行为原因、安全性约束和事故,具体内容如表 2所示。
| 不安全控制行为 | 不安全控制行为原因 | 安全性约束 | 事故 |
| M1 | R1、R2 | C1:确保感知功能冗余 C2:决策系统传输错误时,车辆启动制动 |
D1:与前方障碍物发生碰撞 |
| M2 | R1 | C1:确保感知功能冗余 | D2:不必要的紧急制动 |
| M3 | R3、R4 | C3:将不安全场景的判断条件加入决策逻辑 C4:调整决策转移阈值 |
D2:不必要的紧急制动 |
| M4 | R2、R3、R4 | C2:决策系统传输错误时,车辆启动制动 C3:将不安全场景的判断条件加入决策逻辑 C4:调整决策转移阈值 |
D1:与前方障碍物发生碰撞 |
3 考虑通信时延的车辆自动紧急制动距离建模
在车车通信的过程中,车载通信设备之间的信息传输存在通信时延。AEB系统中避撞时机的确定受到通信时延的影响。为了弥补该通信时延造成的误差,首先要确定最小安全车距[15]。本文将通信时延引入到安全车距的计算模型之中,基于实际数据分析时延规律,构建考虑通信时延的车辆自动紧急制动距离模型。
3.1 通信时延实车测试本文通过实车测试的方式对通信设备时延进行研究,获取通信时延的规律特征,以此来建立安全车距模型。用于测试通信时延的车辆分为前车和后车。
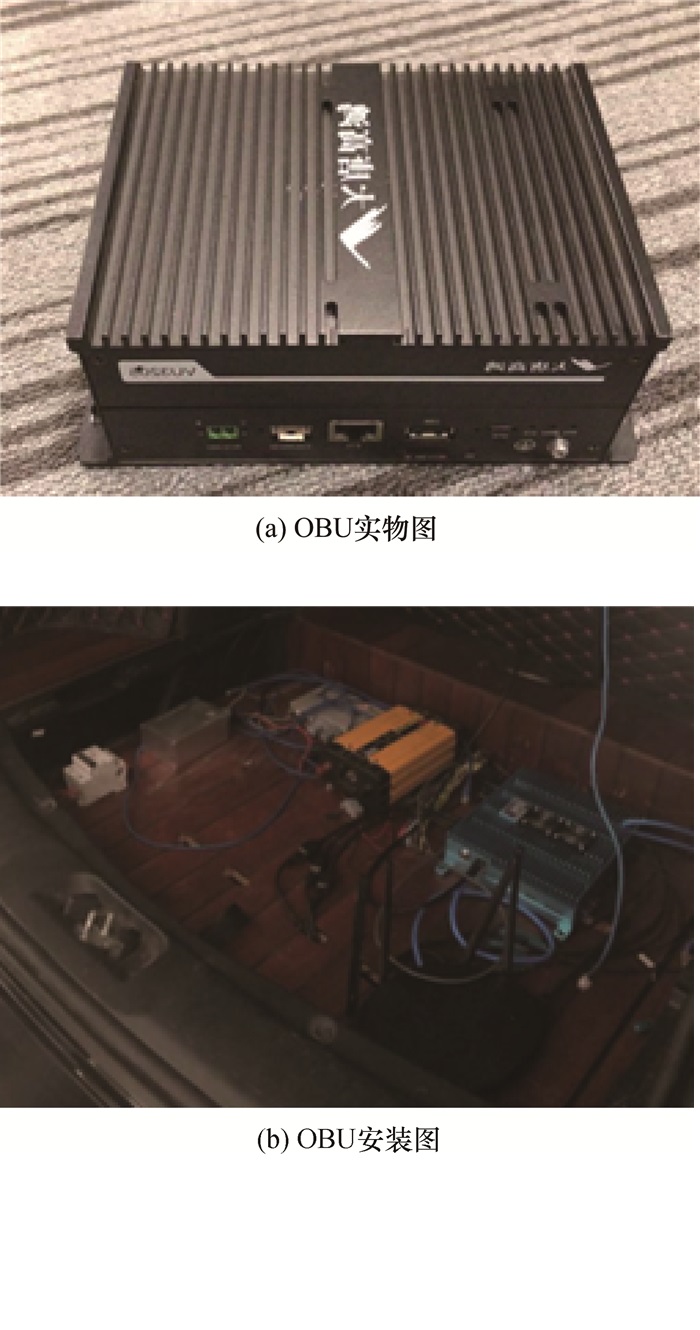
在2辆车的驾驶室内安装大唐高鸿DTVL3100车载单元(on board unit,OBU),由华砺智行(武汉)科技有限公司设计生产,如图 4所示。该设备是一款车联网应用的智能车载设备,能够兼容DSRC和LTE-V的无线通信技术,支持车车信息实时交互,同时具有前向碰撞预警等功能。数据发送频率20 Hz,通信距离大于400 m,内部含有定位模块,定位精度小于1.5 m;车速、位置等信息通过定位模块获取,满足《合作式智能运输系统专用短程通信第1部分:总体技术要求》[16]对于车车协同式FCW应用的要求。
|
| 图 4 OBU设备 |
图 5中,测试过程中后车将Rosbag格式的模拟数据以及发送数据时的时间戳发送至前车,前车接收到数据后再将接收到的数据发送至后车,同时后车记录接收到数据的时间,将发送时的时间戳与接收到同一数据包的时间戳相减然后除以2即得到该车载单元在目前环境下的通信时延。
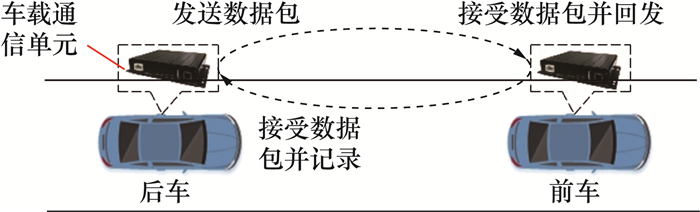
|
| 图 5 测试示意图 |
测试地点为武汉东湖综合保税区,时间为2019年03月18日下午,天气晴朗,空气较干燥,微风,该路段路面坡度较小,往来车辆较少。静止工况测试时两车处于同一车道线内,车间距为100或500 m。移动工况测试时,驾驶员尽量将两车车速控制在相同的速度,然后通过交叉口,距离在50 m以内,行驶过程中偶尔有车辆穿插于两车之间。
| 车速/(km·h-1) | 数据包个数 | 时延均值/ms | 时延标准差/ms |
| 20 | 2 608 | 17.42 | 2.47 |
| 40 | 1 717 | 17.25 | 2.43 |
| 60 | 2 000 | 17.83 | 2.56 |
| 80 | 1 584 | 18.89 | 3.02 |
3.2 碰撞检测过程中车辆运行距离建模
1) 环境车位移。
本节及后文建模和测试时,均将2辆车分别称为本车和环境车。将3.1节得到的不同工况下的通信时延均值作为AEB系统的时延补偿值。设本车与环境车的通信时延为Tdel,当本车在时刻(t+Tdel)获得环境车在时刻t的状态,若此时本车采用环境车在t时刻的车辆运动参数进行自动紧急制动的决策判断,则会导致结果不准确。为了得到更精确的环境车坐标和位移,需要对环境车的坐标和位移进行补偿,由于Tdel值小,为简化计算忽略Tdel时间段内环境车的加速度变化:
| $\left\{\begin{array}{l} v=v_0+a_0 T_{\mathrm{del}}, \\ x=v \Delta T+\frac{1}{2} a \Delta T^2, \\ X=X_0+v_0 T_{\mathrm{del}} . \end{array}\right. $ |
其中:v为补偿后的环境车车速,v0为本车获得的环境车车速,a0为本车获得的环境车加速度,x为进行避撞决策所关注的环境车的位移,X为补偿后的环境车位移,X0为补偿前的环境车位移,ΔT为制动过程所用的时间。虽然通信时延是ms级的,但是在交叉口路段交通环境很复杂,车辆距离都很近,因此Tdel时间段的位移有可能造成风险冲突,因此在本文中不能省略。
2) 本车位移。
在车辆制动的过程中,制动减速度是在一段时间内迅速增加至理想值的。将制动系的制动过程分以下阶段:驾驶员反应阶段(持续时间τ1)、消除制动器间隙阶段(持续时间τ2)、制动力增长阶段(持续时间τ3)、稳态制动阶段(持续时间τ4)。
在τ1和τ2内,本车位移为
| $ D_1=v_1\left(\tau_1+\tau_2\right) . $ |
其中v1为制动前本车速度。
在自动紧急制动阶段,车辆的制动由AEB接管,不考虑驾驶员的反应时间,有
| $ D_1=v_1 \tau_2 . $ |
当刹车系统介入时,在极短时间τ3内,本车减速度呈线性趋势变化,本车位移为
| $ \begin{gathered} D_2=\int_0^{\tau_3}\left(v_1-\int_0^{\Delta T} k t \mathrm{~d} t\right) \mathrm{d} t, \\ k=\frac{a_{\max }}{\tau_3} . \end{gathered} $ |
其中:k为减速阶段减速度变化率,amax 为最大制动减速度。为提高数据处理速度,对D2计算公式进行简化,在制动减速度增长阶段,(τ2+τ3)取值区间为0.2~0.9 s[17],而τ3 < τ2+τ3,经推算
| $ D_2=\int_0^{\tau_3}\left(v_1-\int_0^{\Delta T} k t \mathrm{~d} t\right) \mathrm{d} t \approx \int_0^{\tau_3} v_1 \mathrm{~d} t . $ |
当制动减速度在τ3时间段内增加到amax后,本车的制动减速度保持近似不变,则车辆维持匀减速运动,该段时间本车的位移为
| $ \begin{gathered} D_3=v_3\left(\Delta T-\tau_2-\tau_3\right)-\frac{a_{\max }\left(\Delta T-\tau_2-\tau_3\right)^2}{2}, \\ v_3=v_1-\int_0^{\tau_3} k t \mathrm{~d} t . \end{gathered} $ |
其中v3为车辆制动减速度达到最大值时的车速。
在制动过程中,本车总位移为
| $ x_p=D_1+D_2+D_3 . $ |
交叉口路段的车辆紧急避撞策略需要确定环境车和本车是否存在碰撞危险,并在存在碰撞危险时确定AEB启动车辆制动的时刻。车辆在道路中行驶的过程中,由于行人、车辆、道路形状以及环境等的变化,车辆的运行工况需要不断适应交通状况等的变化[18]。道路冲突产生原因主要包括:道路环境对驾驶员的影响[19]、驾驶员自身因素[20]、车辆因素、道路设计[21]、气候环境。
4.1 车辆安全轮廓模型为了在交叉口建立安全区域以及避免定位等误差对避撞策略造成影响,根据车辆的轮廓建立车辆安全轮廓模型[22]。
图 6中点A为车辆的GPS定位点,Lf和Le分别为点A至车辆安全区域前边界和后边界的距离,Wl和Wr分别为点A至车辆安全区域左边界和右边界的距离,φ为车辆的航向角,由GPS坐标求得。由φ确定车辆在坐标系中的位置,然后根据点A的位置以及点A到车辆安全边界的距离确定车辆安全边界在坐标系中的位置,其4个顶点的位置为
| $\left\{\begin{array}{l} X_B=X_A+L_{\mathrm{f}} \sin \varphi-W_1 \cos \varphi, \\ X_C=X_A+L_{\mathrm{f}} \sin \varphi+W_{\mathrm{r}} \cos \varphi, \\ X_D=X_A-L_{\mathrm{e}} \sin \varphi+W_{\mathrm{r}} \cos \varphi, \\ X_E=X_A-L_{\mathrm{e}} \sin \varphi-W_1 \cos \varphi, \end{array}\right. $ |
| $ \left\{\begin{array}{l} Y_B=Y_A+L_{\mathrm{f}} \cos \varphi+W_{\mathrm{l}} \sin \varphi, \\ Y_C=Y_A+L_{\mathrm{f}} \cos \varphi-W_{\mathrm{l}} \sin \varphi, \\ Y_D=Y_A-L_{\mathrm{e}} \cos \varphi-W_{\mathrm{r}} \sin \varphi, \\ Y_E=Y_A-L_{\mathrm{e}} \cos \varphi+W_{\mathrm{r}} \sin \varphi . \end{array}\right. $ |
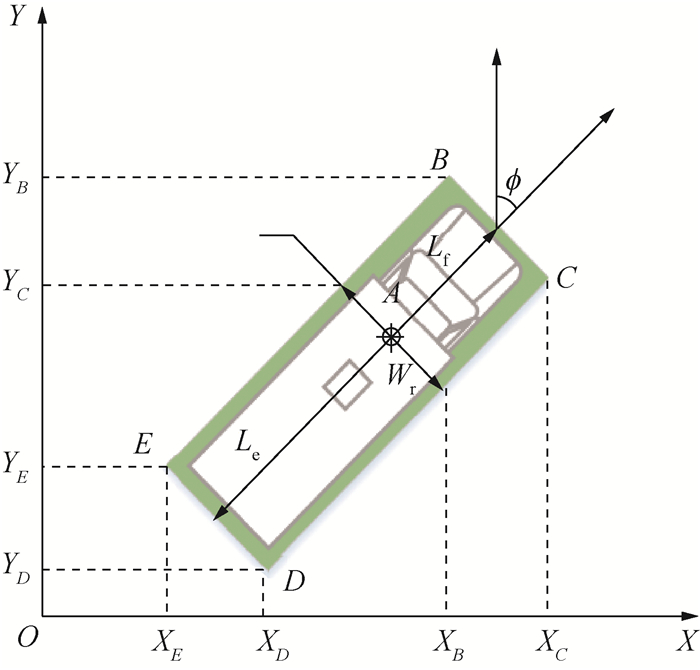
|
| 图 6 车辆安全轮廓模型 |
其中:Xi(i=B, C, D, E)为点i的横坐标,Yi为点i的纵坐标。i>
4.2 两车避撞模型将本车的GPS定位点作为坐标系的原点,将本车的航向角作为车辆在坐标系中的朝向。根据环境车的GPS定位点坐标在本车的GPS定位点坐标的方位以及两车GPS定位点坐标之间的距离确定环境车在坐标系中的位置,最后根据环境车的航向角即可确定环境车在坐标系中的整体位置。
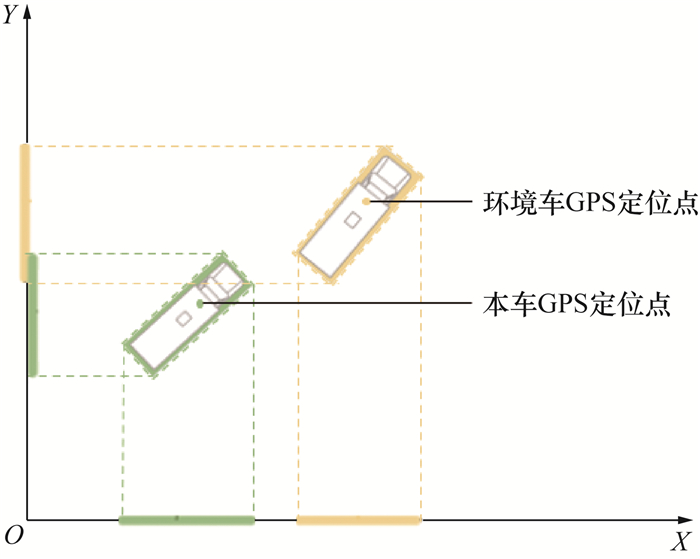
图 6中绿色和黄色的粗实线为两辆车在X和Y轴投影的长度,防止两辆车碰撞的先决条件是2辆车在X和Y轴的投影不同时重叠。
图 7中车辆在X和Y轴的投影重叠表示如下:
| $ \left\{\begin{array}{l} S_X(t)=L_X-\left(L_{1 X}+L_{2 X}\right), \\ S_Y(t)=L_Y-\left(L_{1 Y}+L_{2 Y}\right) . \end{array}\right. $ | (1) |
|
| 图 7 两车安全投影示意图 |
其中:SX(t)和SY(t)为时刻t车辆安全的判断条件,LX和LY分别为两车在X和Y轴上投影点距离的最大差值,L1X、L1Y、L2X、L2Y分别为环境车和本车在X和Y轴上的车身投影值长度。
| $ \left\{\begin{array}{l} L_X=\max (X)-\min (X), \\ L_Y=\max (Y)-\min (Y) . \end{array}\right. $ | (2) |
其中:X={XB1, XC1, XD1, XE1, XB2, XC2, XD2, XE2},Y={YB1, YC1, YD1, YE1, YB2, YC2, YD2, YE2},其中Xij(j=1, 2)和Yij分别为两车4个顶点在X和Y轴上投影点的坐标值。
| $ \left\{\begin{array}{l} L_{1 X}=\max \left(X_1\right)-\min \left(X_1\right), \\ L_{1 Y}=\max \left(Y_1\right)-\min \left(Y_1\right), \\ L_{2 X}=\max \left(X_2\right)-\min \left(X_2\right), \\ L_{2 Y}=\max \left(Y_2\right)-\min \left(Y_2\right) . \end{array}\right. $ | (3) |
其中:X1={XB1, XC1, XD1, XE1},Y1={YB1, YC1, YD1, YE1},X2={XB2, XC2, XD2, XE2},Y2={YB2, YC2, YD2, YE2}。
将式(2)和(3)代入式(1)得:
| $ \left\{\begin{array}{l} S_X(t)=[\max (X)-\min (X)]- \\ {\left[\left(\max \left(X_1\right)-\min \left(X_1\right)\right)+\left(\max \left(X_2\right)-\min \left(X_2\right)\right)\right], } \\ S_Y(t)=[\max (Y)-\min (Y)]- \\ {\left[\left(\max \left(Y_1\right)-\min \left(Y_1\right)\right)+\left(\max \left(Y_2\right)-\min \left(Y_2\right)\right)\right] .} \end{array}\right. $ |
结合图 7和图 8,当满足SX>0或SY>0时,所分析的两辆车在交叉路口处是安全的。
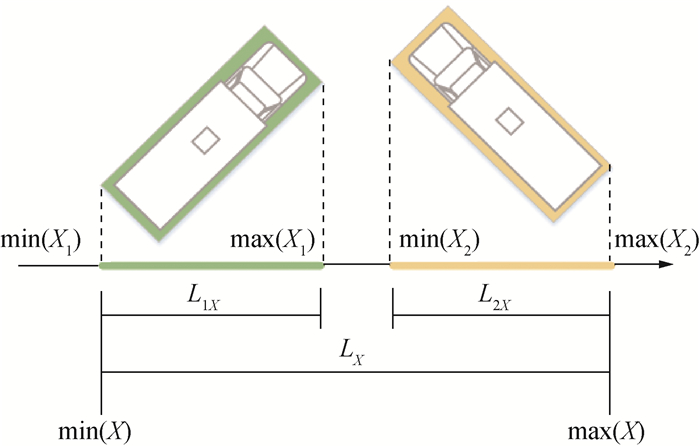
|
| 图 8 碰撞检测示意图 |
在道路交叉口处,车辆的运动主要包含直行、右转和左转3种情况,本文主要考虑两车在交叉口均为直行且运动方向垂直的情况。当两车在交叉口直行时,通过车辆的运动参数来表示车辆在坐标中的位置,对于本车有
| $\left\{\begin{array}{l} X_A(t)=X_{A 0}+v_{A X} t+\frac{a_{A X} t^2}{2}, \\ Y_A(t)=Y_{A 0}+v_{A Y} t+\frac{a_{A Y} t^2}{2} . \end{array}\right. $ |
其中:(XA(t), YA(t))为时刻t本车GPS定位点坐标,(XA0, YA0)为初始时刻的本车坐标,vAX和vAY分别为本车速度在X和Y轴的分量,aAX和aAY分别为本车加速度在X和Y轴的分量。
对于环境车有
| $ \left\{\begin{array}{l} X_F(t)=X_{F 0}+v_{F X} t+\frac{a_{F X} t^2}{2}, \\ Y_F(t)=Y_{F 0}+v_{F Y} t+\frac{a_{F Y} t^2}{2} . \end{array}\right. $ |
加入通信时延后有
| $ \begin{gathered} \left\{\begin{array}{l} X_{F 0}^{\prime}=X_{F 0}+v_{F X} T_{\mathrm{del}}, \\ Y_{F 0}^{\prime}=Y_{A_{F 0}^{\prime}}+v_{F Y} T_{\mathrm{del}} . \end{array}\right. \\ \left\{\begin{array}{l} X_F(t)=X_{F 0}^{\prime}+v_{F X}\left(t+T_{\mathrm{del}}\right)+\frac{a_{F X} t^2}{2}, \\ Y_F(t)=Y_{F 0}^{\prime}+v_{F Y}\left(t+T_{\mathrm{del}}\right)+\frac{a_{F Y} t^2}{2} . \end{array}\right. \end{gathered} $ |
其中,F为环境车GPS定位点,(XF(t),YF(t))为本车获得的环境车t时刻的坐标,(XF0,YF0)为初始时刻本车获得的环境车的坐标,(X′ F0,Y′ F0)为加入通信时延后环境车的坐标。
两车存在碰撞危险的条件为SX < 0并且SY < 0。当两车在交叉路口存在冲突时,两车的冲突位置对于本车的运行方向来说是静止的,即相当于位于本车前方的是一个静止的物体,当本车与冲突区域的距离为最小安全距离Ds时,本车需要紧急制动以避免与环境车发生碰撞。
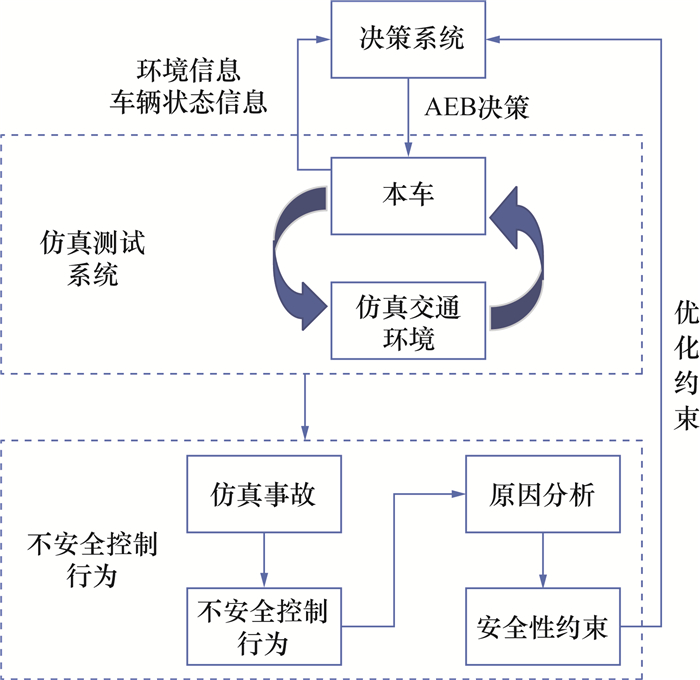
4.3 AEB决策系统优化方法的仿真分析使用Trucksim与MATLAB/Simuink联合仿真平台对基于不安全控制行为分析的AEB决策系统优化方法进行仿真分析,如图 9所示。在仿真测试系统中利用决策系统对本车的AEB进行控制,当仿真中发生事故时,对测试结果进行不安全控制行为分析,得到不安全行为的原因,然后利用安全性约束对决策系统进行优化,以此来提高AEB决策系统的性能。例如,当事故为D2时,通过分析得到造成该事故的不安全控制行为为R1、R3、R4,则可以通过C1、C3、C4安全约束来优化算法。通过这种方式,就可以快速地定位算法的缺陷,并对其进行改进。
|
| 图 9 AEB决策系统优化方法仿真分析 |
5 AEB仿真验证
参照2019年行业标准《营运车辆自动紧急制动系统性能要求和测试规程》[23]中AEB的测试标准和测试工况进行直线路段和交叉口不同工况的仿真测试。
仿真中的车辆模型采用Trucksim中的LCF Van 5.5T/8.5T车型,设置的车辆结构参数如表 5所示。
| 参数 | 数值 |
| 整车质量/kg | 5 025 |
| 轮胎半径/m | 0.51 |
| 车轮转动惯量/(kg·m2) | 10 |
| 迎风面积/m2 | 6.8 |
| 轴距/m | 5 |
| 前轮距/m | 2.030 |
| 后轮距/m | 1.863 |
| 空气阻力因数 | 0.45 |
| 滚动阻力因数 | 0.01 |
5.1 测试场景
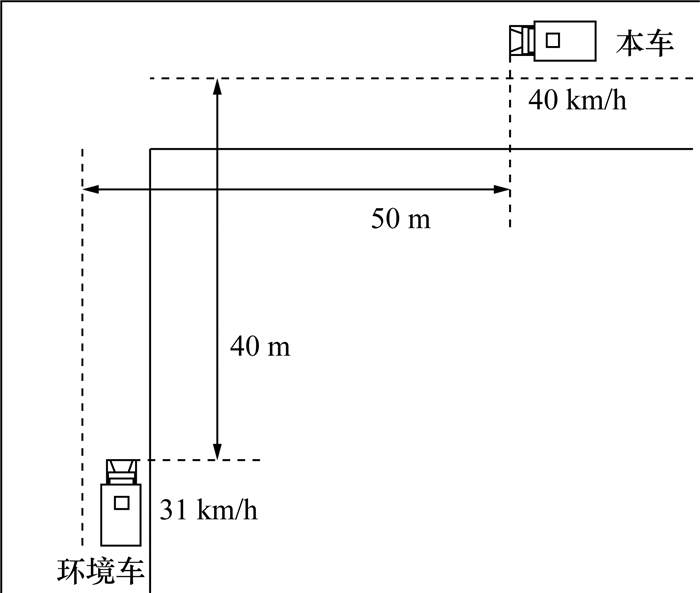
由于JT/T 1242—2019《营运车辆自动紧急制动系统性能要求和测试规程》未对AEB在交叉路口的性能进行规定,故选取该行标中对于紧急制动的速度规定40 km/h作为本车的行驶速度[24]。车辆自动紧急制动中取amax=-6 m·s-2[25]。
为了测试两车避撞模型的有效性,设计4类不同的工况,分为干燥和湿滑2种路面条件,在这2种路面条件下分别使SX和SY在某一时间均小于0及SX和SY不同时小于0,通过Trucksim中的仿真动画观察两车的冲突情况是否符合预期。同时,在交叉口处若两车存在碰撞危险,通过AEB控制车辆制动,检测所设计的制动系统的制动效果。设计的场景如图 10所示。
|
| 图 10 交叉口测试场景 |
5.2 结果分析
1) 干燥路面条件。
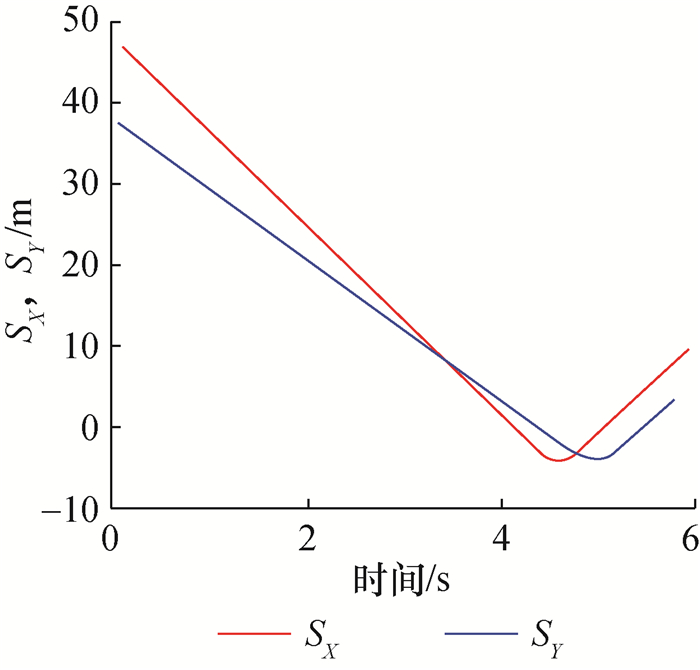
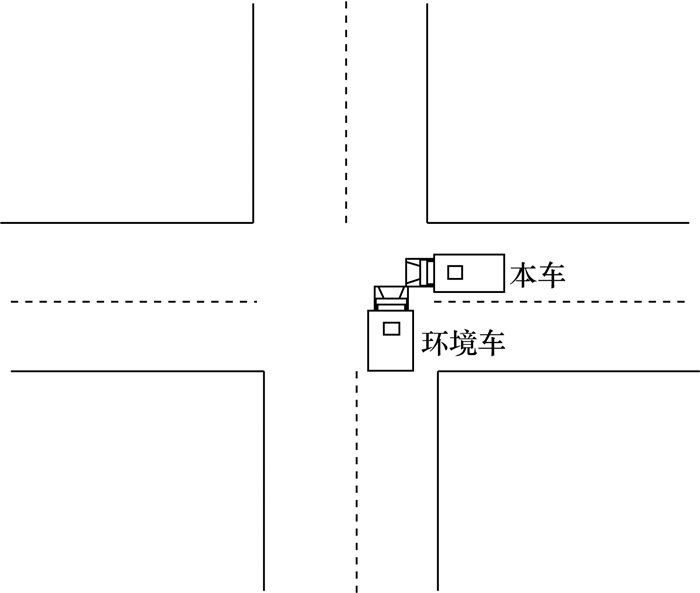
工况1路面条件为干燥路面条件,本车没有使用AEB系统。工况2为干燥路面条件,本车使用4.2节中避撞模型所优化的AEB系统。
图 11为干燥路面条件下仿真得到的两车的SX和SY随时间变化情况。可以看到,在4.4 s左右时,求得的两车在该工况下的SX和SY均小于0。图 12为Trucksim中的车辆运动通过交叉口示意图,可以看出,两车已经发生碰撞。
|
| 图 11 工况1中的两车安全判断条件 |
|
| 图 12 工况1中两车通过交叉口时的位置 |
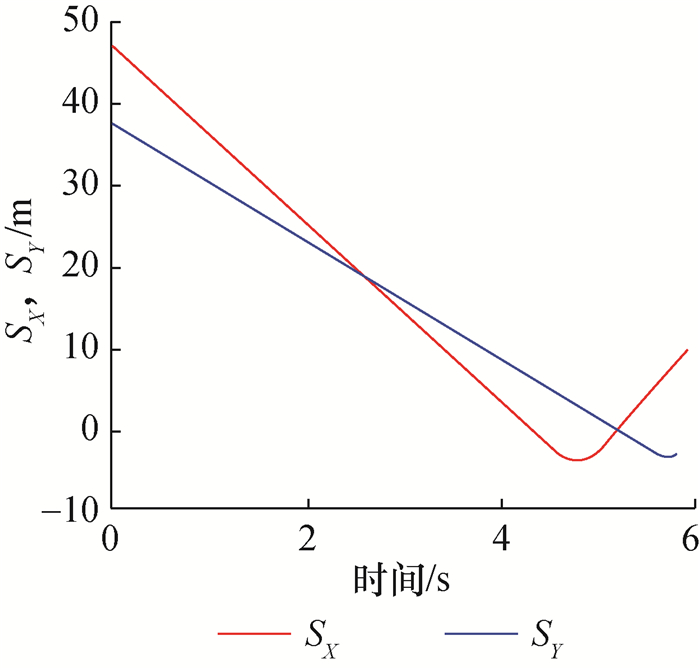
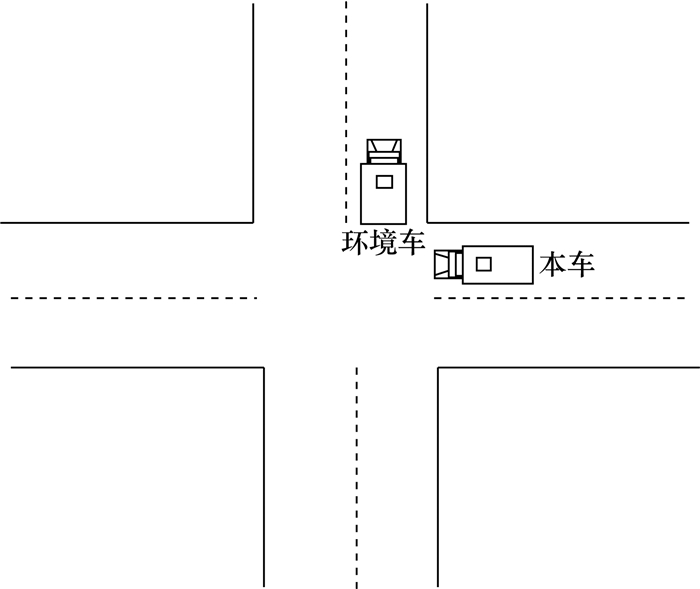
图 13中SX和SY虽然有一部分小于0,但是SX和SY并没有同时小于0。图 14显示,在环境车到达路口时,本车即将离开路口,两车没有发生碰撞。通过两组对比实验可以证实该避撞模型的有效性。
|
| 图 13 工况2中的两车安全判断条件 |
|
| 图 14 工况2中两车通过交叉口时的位置 |
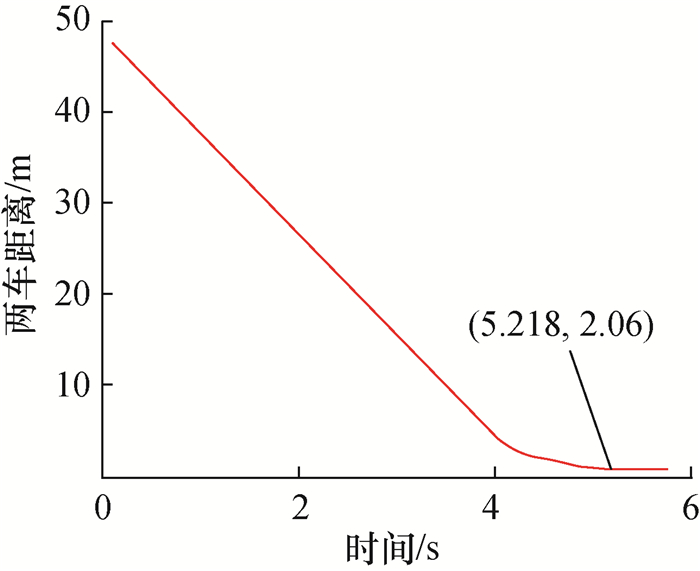
图 15为所设计的AEB系统在交叉口处的制动效果,两车距离是指本车与环境车车体最近的距离,当本车运行至4 s左右时,两车间距离达到了车辆在该车速下的最小安全距离。此时本车开始紧急制动,当本车刹死时,两车间距离为2.06 m,避免了碰撞的发生。
|
| 图 15 工况2交叉口制动效果 |
2) 湿滑路面条件。
工况3路面条件为湿滑路面条件,本车使用普通的AEB系统。工况4为湿滑路面条件,本车使用4.2节中避撞模型所优化的AEB系统。
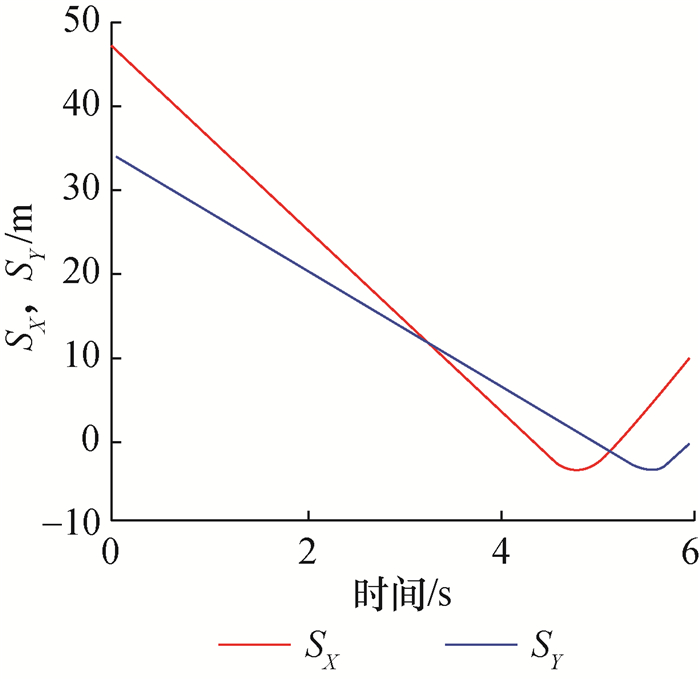
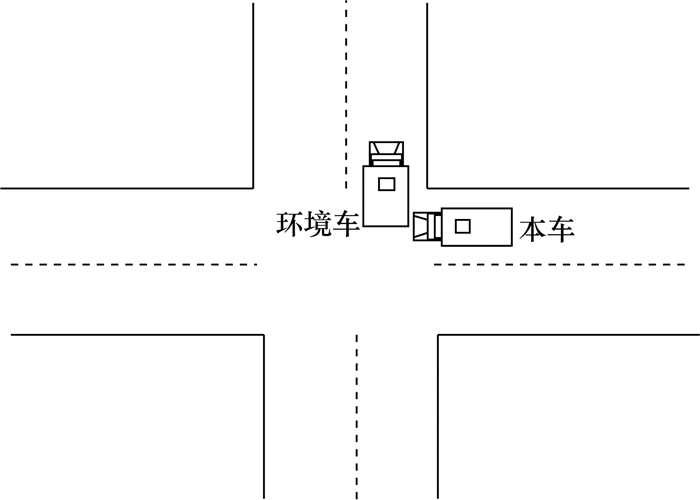
图 16为工况3仿真得到的两车的SX和SY随时间变化情况,可以看到,在接近5 s左右时,两车在该工况下的SX和SY均小于0。图 17为Trucksim中的车辆运动示意图,可以看出,两车已经发生碰撞。这可能是由于普通的AEB系统对于交通环境的感知不准确。
|
| 图 16 工况3中的两车安全判断条件 |
|
| 图 17 工况3中两车通过交叉口时的位置 |
图 18中SX和SY虽然有一段时间小于0,但是并没有同时小于0。图 19中的Trucksim仿真示意图表明两车没有发生碰撞。通过这两组对比实验可以证实本文改进的AEB系统的有效性和实用性。
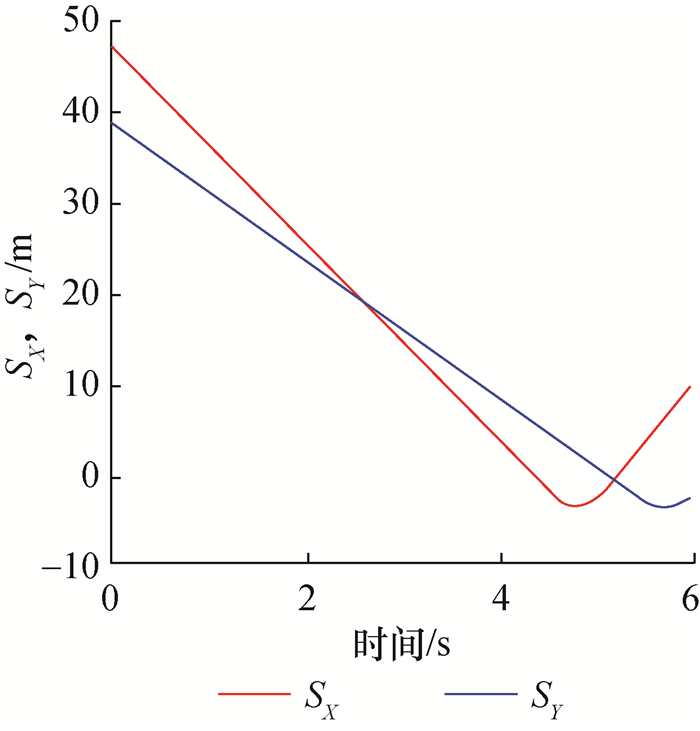
|
| 图 18 工况4中的两车安全判断条件 |
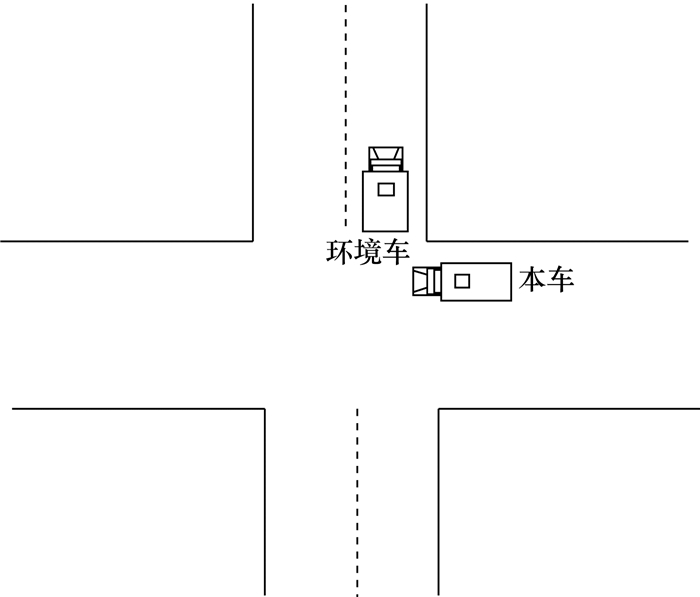
|
| 图 19 工况4中两车通过交叉口时的位置 |
图 20为所优化的AEB系统在道路湿滑条件下交叉口处的制动效果,当本车运行至4.1 s左右时,两车间距离达到了车辆在该车速下的最小安全距离。此时本车开始紧急制动,当本车刹死时两车间距离为1.02 m,与比道路干燥条件下减少了1.04 m,但仍避免了碰撞的发生。
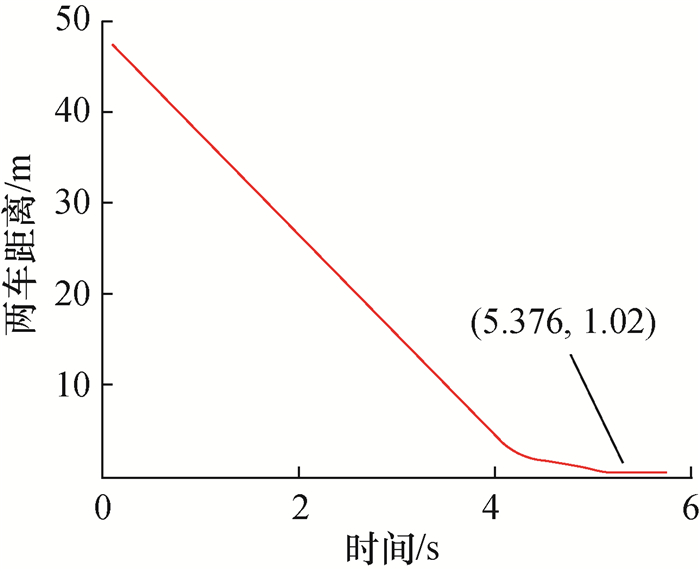
|
| 图 20 湿滑路面条件下交叉口制动效果 |
6 AEB系统实车测试 6.1 测试设备准备及测试环境介绍
本实验所使用设备是大唐高鸿DTVL3100 OBU 1.0V2X终端设备,通信方式采用DSRC。
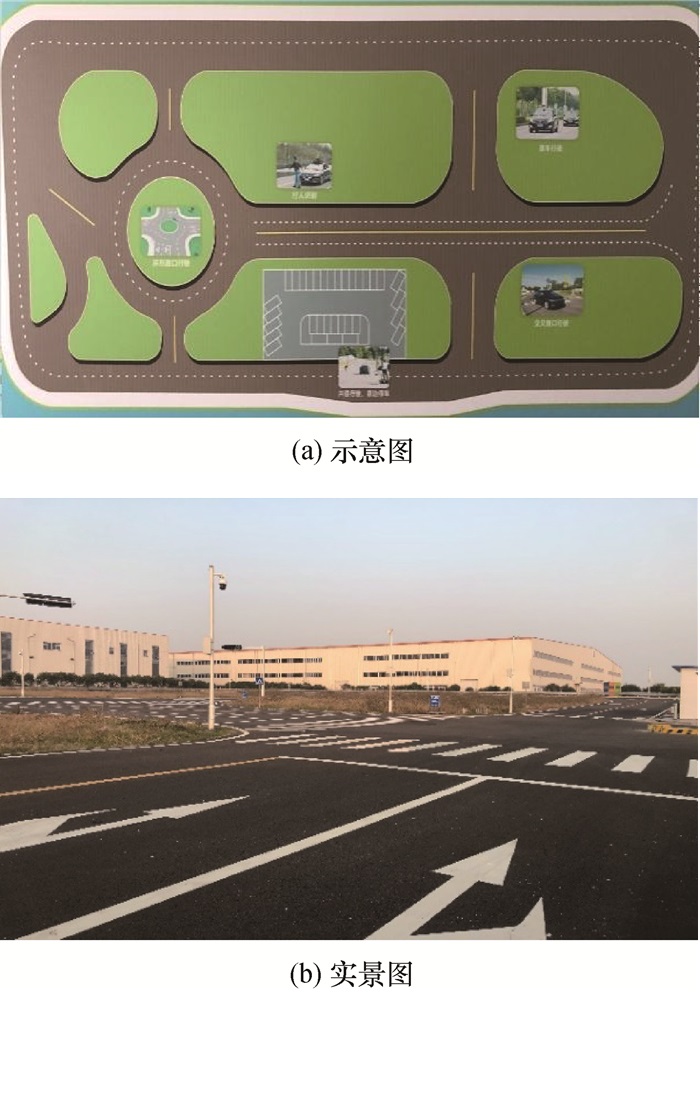
由于外场实车测试具有一定的危险性,并且对无线通信环境具有特定要求,因此测试必须在有资质的网联汽车试验场,有相应场景的路段下测试。本实验开展于武汉经济技术开发区经开-智造产业园的智能汽车封闭测试场。该测试场建设遵循《智能网联汽车道路测试管理规范》[26],占地面积2.8万m2,测试道路包括1条环线、1条横线、3条纵线共5条道路,主干路双向四车道,次干路双向两车道,可进行包括前向碰撞预警测试在内的14类项目测试,如图 21所示。
|
| 图 21 测试场地 |
6.2 结果分析
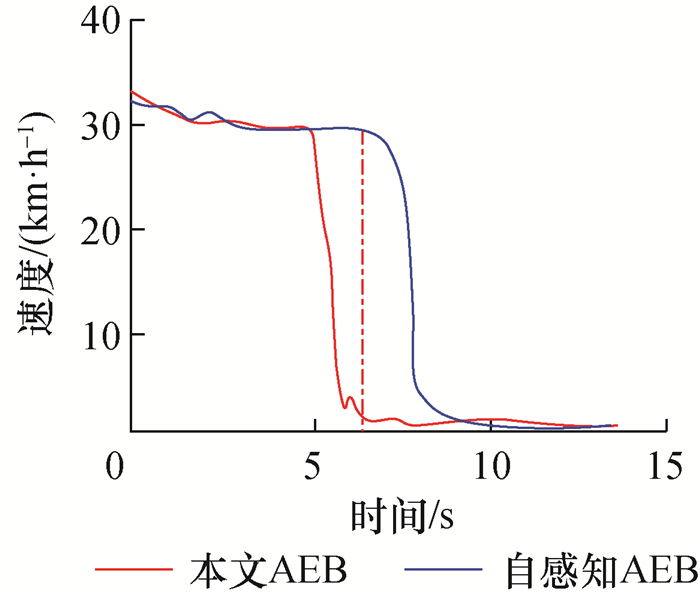
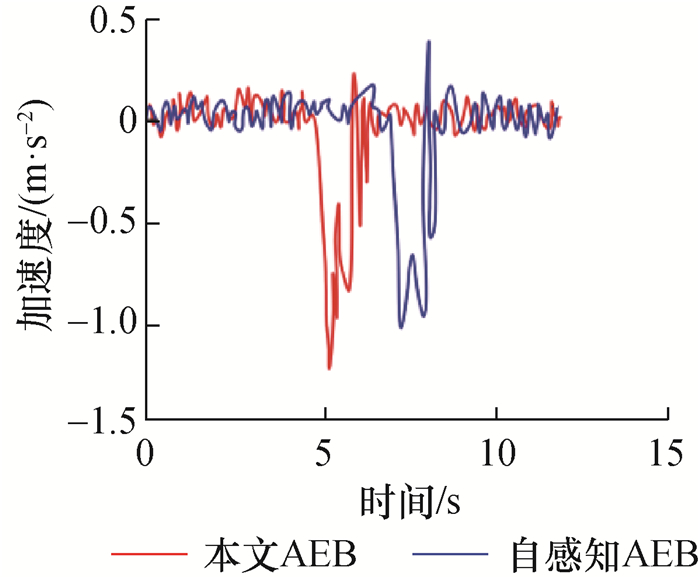
为了保证试验的安全,环境车由驾驶人员驾驶,保证两车不会相撞。通过AEB制动的时刻判断系统的可靠性。图 22和23分别为本文AEB系统和自感知AEB系统实车测试的速度和加速度结果。图 22中,点画线的位置为实验时保持安全车距的最晚制动时刻,自感知AEB系统的制动时刻晚于最晚制动时刻,而本文AEB系统制动时刻早于最晚制动时刻。可见在交叉口路段,本文的AEB系统能够比自感知AEB系统更早地感知到环境车的碰撞风险,提前实时制动,具有更高的可靠性。
|
| 图 22 AEB实车测试速度结果 |
|
| 图 23 AEB实车测试加速度结果 |
7 结论
本文提出了基于不安全控制行为分析的商用车AEB系统优化方法,该方法使用时延规律弥补通信时延对系统决策造成的影响,并基于不安全控制行为分析对AEB决策系统进行优化,提高了AEB系统的安全性和可靠性。通过实车测试采集了车载通信设备在不同工况下传输自车信息的通信时延值,并将采集到的时延值的平均值作为安全距离中的时延补偿值,然后将该通信时延值作为补偿数据加入到安全距离模型中,建立了AEB系统的安全距离模型。通过将两车的轮廓投影到一个坐标系上,检测两车在坐标轴上的投影是否同时重叠判断两车是否存在碰撞危险,建立了两车在道路交叉口处的避撞策略。并通过分析得到造成该事故的不安全控制行为,采用相应的安全约束来优化算法策略。
本文只考虑了通信时延和制动时减速度变化时间对安全制动距离的影响,避撞策略也只考虑了交叉口路段两车直行且运动方向垂直的场景。下一步将对影响制动距离的因素进行更多的考虑,以得到更加准确的安全制动距离,并逐步将5G技术用于基于车路协同的AEB系统中。
| [1] |
SANDER U, LUBBE N. The potential of clustering methods to define intersection test scenarios: Assessing real-life performance of AEB[J]. Accident Analysis & Prevention, 2018, 113: 1-11. |
| [2] |
EURO NCAP test protocol-AEB systems version 1.1 [EB/OL]. (2015-07-06)[2023-4-25]. https://cdn.euroncap.com/media/17719/euro-ncap-aeb-test-protocol-v11.pdf.
|
| [3] |
戴荣军, 周俊, 王海清. 新型主动防撞安全预警距离模型[J]. 农业装备与车辆工程, 2014, 52(8): 42-47. DAI R J, ZHOU J, WANG H Q. A new safety forewarning distance model for vehicle collision avoidance[J]. Agricultural Equipment & Vehicle Engineering, 2014, 52(8): 42-47. DOI:10.3969/j.issn.1673-3142.2014.08.011 (in Chinese) |
| [4] |
CHEN D X, HE L, ZONG C F, et al. Study on modeling and simulation of vehicle safety distance in low speed for rear-end collision avoidance[J]. Advanced Materials Research, 2013, 694. |
| [5] |
于佳. 基于驾驶员特性的汽车防撞安全距离算法研究[D]. 大连: 大连理工大学, 2018. YU J. Research on vehicle collision avoidance safety distance algorithm based on driver characteristics[D]. Dalian: Dalian University of Technology, 2018. (in Chinese) |
| [6] |
陆阳. 汽车前方防撞系统中安全预警算法研究[D]. 成都: 西南石油大学, 2015. LU Y. Research on safety early warning algorithm in vehicle front collision avoidance system[D]. Chengdu: Southwest Petroleum University, 2015. (in Chinese) |
| [7] |
GUO J H, WANG Y H, YIN X J, et al. Study on the control algorithm of automatic emergency braking system (AEBS) for commercial vehicle based on identification of driving condition[J]. Machines, 2022, 10(10): 895. DOI:10.3390/machines10100895 |
| [8] |
MIHOLJCIC D, FABBRONI M, ROBINSON R. A study of the performance of automatic emergency braking (AEB) systems equipped on passenger vehicles for model years 2013 to 2018[R]. SAE Technical Paper 2019-01-0416, SAE, 2019.
|
| [9] |
杨敏, 王立超, 张健, 等. 面向智慧高速的合流区协作车辆冲突解脱协调方法[J]. 交通运输工程学报, 2020, 20(3): 217-224. YANG M, WANG L C, ZHANG J, et al. Collaborative method of vehicle conflict resolution in merging area for intelligent expressway[J]. Journal of Traffic and Transportation Engineering, 2020, 20(3): 217-224. (in Chinese) |
| [10] |
王建强, 吴辰文, 李晓军. 车联网架构与关键技术研究[J]. 微计算机信息, 2011, 27(4): 156-158, 130. WANG J Q, WU C W, LI X J. Research on the architecture and key technologies of internet of vehicles[J]. Microcomputer Information, 2011, 27(4): 156-158, 130. (in Chinese) |
| [11] |
李艳, 刘丹, 卢圆薇, 等. 车联网技术与应用前景分析[J]. 通信与信息技术, 2022(S2): 50-53. LI Y, LIU D, LU Y W, et al. Analysis on internet of vehicles technology and application prospect[J]. Communication & Information Technology, 2022(S2): 50-53. (in Chinese) |
| [12] |
何通, 黄鹏, 黄腾. 商用车自动紧急制动技术研究进展[J]. 汽车实用技术, 2023, 48(4): 201-204. HE T, HUANG P, HUANG T. Research progress of automatic emergency braking technology for commercial vehicles[J]. Automobile Applied Technology, 2023, 48(4): 201-204. (in Chinese) |
| [13] |
LEVESON N. A new accident model for engineering safer systems[J]. Safety Science, 2004, 42(4): 237-270. DOI:10.1016/S0925-7535(03)00047-X |
| [14] |
陈君毅, 刘力豪, 周堂瑞, 等. 城市自动驾驶决策系统安全分析与策略设计[J]. 同济大学学报(自然科学版), 2020, 48(12): 1810-1817. CHEN J Y, LIU L H, ZHOU T R, et al. Safety analysis and strategy design for decision system of urban autonomous driving vehicles[J]. Journal of Tongji University (Natural Science), 2020, 48(12): 1810-1817. (in Chinese) |
| [15] |
孔金生, 郭非, 王希萍. 基于安全距离模型的汽车防追尾避撞方法[J]. 微计算机信息, 2008, 24(32): 251-252, 271. KONG J S, GUO F, WANG X P. A vehicle rear-end anti-collision method base on safety distance model[J]. Microcomputer Information, 2008, 24(32): 251-252, 271. (in Chinese) |
| [16] |
中华人民共和国国家质量监督检验检疫总局, 中国国家标准化管理委员会. 合作式智能运输系统专用短程通信第1部分: 总体技术要求: GB/T 31024.1-2014[S]. 北京: 中国标准出版社, 2015. General Administration of Quality Supervision, Inspection and Quarantine of the People's Republic of China, Standardization Administration of the People's Republic of China. Cooperative intelligent transportation systems- Dedicated short range communications-Part 1: General technical requirement: GB/T 31024.1-2014[S]. Beijing: Standards Press of China, 2015. (in Chinese) |
| [17] |
HE Y, YAN X P, CHU D F, et al. A probabilistic prediction model for the safety assessment of HDVs under complex driving environments[J]. IEEE Transactions on Intelligent Transportation Systems, 2017, 18(4): 858-868. |
| [18] |
SUN C, WU C Z, CHU D F, et al. Risk prediction for curve speed warning by considering human, vehicle, and road factors[J]. Transportation Research Record: Journal of the Transportation Research Board, 2016, 2581(1): 18-26. |
| [19] |
肖航. 基于制动/转向的汽车主动避撞控制研究[D]. 重庆: 重庆理工大学, 2020. XIAO H. Research on vehicle active collision avoidance control based on braking and steering[D]. Chongqing: Chongqing University of Technology, 2020. (in Chinese) |
| [20] |
AHREMS J. Collision warning algorithm for passage of an uncontrolled road intersection[C]//Proceedings of the 14th Biennial Baltic Electronic Conference. Tallinn, Estonia: IEEE, 2014: 49-52.
|
| [21] |
李刚, 杨志, 吴迪. 汽车两级自动紧急制动系统控制研究[J]. 机械设计与制造, 2020(7): 134-138. LI G, YANG Z, WU D. Study on two-level automatic emergency braking system control of automobile[J]. Machinery Design & Manufacture, 2020(7): 134-138. (in Chinese) |
| [22] |
ZHAO Z G, ZHENG X J, Wang J Q, et al. Assessing performance of collision mitigation brake system in Chinese traffic environment[J]. Journal of Central South University, 2019, 26(10): 2854-2869. |
| [23] |
周炜, 曲保章, 李文亮, 等. 营运车辆自动紧急制动系统性能要求和测试规程: JT/T 1242—2019[S]. 北京: 中国标准出版社, 2019. ZHOU W, QU B Z, LI W L, et al. Performance requirements and test procedures for automatic emergency braking system of commercial vehicles: JT/T 1242—2019[S]. Beijing: Standards Press of China, 2019. (in Chinese) |
| [24] |
宁航, 南春丽, 杨澜, 等. 汽车制动力曲线异常检测[J]. 交通运输工程学报, 2018, 18(6): 82-92. NING H, NAN C L, YANG L, et al. Anomaly detection of automobile braking curves[J]. Journal of Traffic and Transportation Engineering, 2018, 18(6): 82-92. (in Chinese) |
| [25] |
CHU D F, DENG Z J, HE Y, et al. Curve speed model for driver assistance based on driving style classification[J]. IET Intelligent Transport Systems, 2017, 11(8): 501-510. |
| [26] |
工业和信息化部, 公安部, 交通运输部. 智能网联汽车道路测试与示范应用管理规范(试行)[EB/OL]. (2021-08-04)[2023-05-24]. http://www.gov.cn/zhengce/zhengceku/2021-08/03/content_5629199.htm. Ministry of Industry and Information Technology, Ministry of Public Security, Ministry of Transport. Management specification for road testing and demonstration applications of intelligent connected vehicles (Trial)[EB/OL]. (2021-08-04)[2023-05-24]. http://www.gov.cn/zhengce/zhengceku/2021-08/03/content_5629199.htm. (in Chinese) |